Voiko toimivan droonin valmistaa lähes kokonaan 3D-tulostamalla?
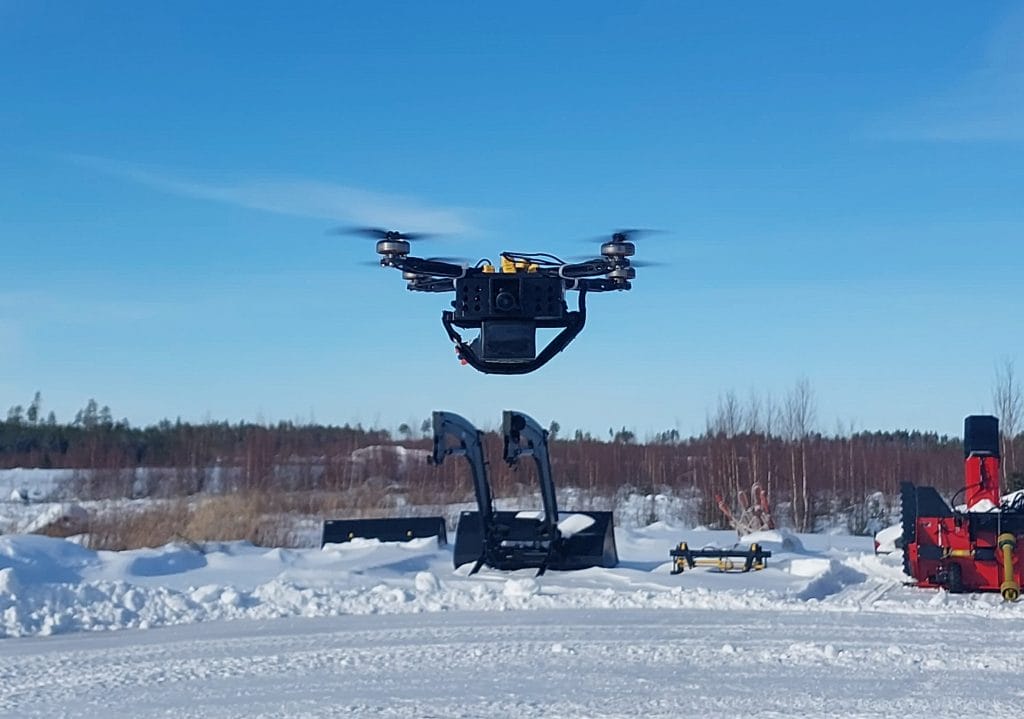
Miehittämättömät ilma-alukset eli droonit ovat yleistyneet nopeasti niin harraste-, tutkimus- kuin ammattikäytössä. Erityisesti FPV-lennättäminen (First Person View) on kasvattanut suosiotaan, sillä se mahdollistaa ilma-aluksen ohjaamisen reaaliaikaisen videokuvan välityksellä ikään kuin lentäjän näkökulmasta. Samalla droonien käyttöä ohjaa tarkka lainsäädäntö, joka asettaa vaatimuksia muun muassa turvallisuudelle, lennätysympäristöille ja itserakennettujen ilma-alusten käytölle (Traficom 2026).
Kasvavan käytön myötä on syntynyt tarve kehittää drooniratkaisuja, jotka ovat helposti muokattavissa erilaisiin käyttötarkoituksiin. Perinteisiin valmistusmenetelmiin verrattuna 3D-tulostus tarjoaa mahdollisuuden nopeaan prototypointiin, rakenteiden räätälöintiin sekä kustannustehokkaaseen tuotekehitykseen (Ngo ym. 2018). Erityisen kiinnostavia ovat modulaariset droonirungot, joiden avulla voidaan helpottaa huoltoa, osien vaihtoa sekä erilaisten hyötykuormien ja sensoriratkaisujen integrointia (Kotarski ym. 2023).
Tässä artikkelissa tarkastellaan 3D-tulostettavan droonin suunnittelua, valmistusta ja testausta. Erityinen huomio kohdistuu 3D-tulostuksen tarjoamiin mahdollisuuksiin droonirakenteiden kehittämisessä sekä niihin haasteisiin, joita rakenteiden kestävyyteen, lennettävyyteen ja jatkokehitykseen liittyy. Lisäksi arvioidaan modulaarisen rakenteen potentiaalia tutkimus-, koulutus- ja sovelluskäytössä tulevaisuudessa.
Modulaarisuus mahdollistaa nopean kehityksen ja helpon huollettavuuden
Droonin suunnittelun lähtökohdaksi valittiin nelivarsinen modulaarinen rakenne, jonka avulla ilma-alusta voidaan muokata erilaisiin käyttötarkoituksiin. Rungon suunnittelussa pyrittiin mahdollistamaan erilaisten hyötykuormien, kuten antureiden, sensoreiden ja lisälaitteiden, liittäminen ilman merkittäviä rakenteellisia muutoksia. Modulaarisuus on tunnistettu myös UAV-järjestelmien tutkimuksessa tärkeäksi ominaisuudeksi, koska sen avulla ilma-alusta voidaan mukauttaa erilaisiin tehtäviin sekä helpottaa järjestelmän ylläpitoa ja jatkokehitystä (Kotarski ym. 2023).
3D-tulostettava droonin runko toteutettiin kaksiosaisena rakenteena, joka koostuu ylä- ja alaosasta. Kuvassa 1 on esitetty suunnitellut rungon osat sekä moottorivarsi. Osat kiinnittyvät toisiinsa koneruuveilla ja muttereilla, mikä mahdollistaa rakenteen avaamisen huolto- ja muutostöitä varten. Erityistä huomiota kiinnitettiin moottorivarsien vaihdettavuuteen. Moottorien käsivarret kiinnittyvät runkoon lohenpyrstöliitoksen avulla, minkä ansiosta ne voidaan vaihtaa nopeasti ilman koko rungon purkamista. Moottorivarsiin toteutettiin lisäksi mekaaninen sulake, jonka tarkoituksena on rikkoutua törmäystilanteessa ennen rungon vaurioitumista. Ratkaisun tavoitteena on suojata kalliimpia rakenneosia ja nopeuttaa droonin palauttamista toimintakuntoon mahdollisen vaurion jälkeen.
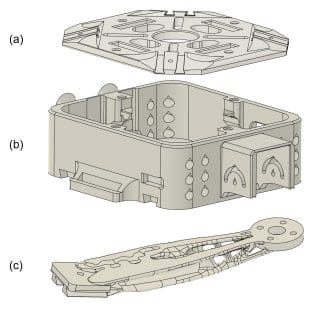
Rungon yläosaan sijoitettiin moottorivarsien kiinnityspisteet, virtaliittimet sekä tila GNSS-moduulille, joka vastaanottaa satelliittipaikannussignaaleja. Alaosaan puolestaan sijoitettiin keskeiset elektroniikkakomponentit, kuten lennonohjain, nopeudensäätimet, radiovastaanotin, videolähetin ja FPV-kamera. Lennonohjain toimii järjestelmän keskusyksikkönä, joka käsittelee antureilta ja ohjausjärjestelmältä saatuja tietoja sekä ohjaa moottoreiden toimintaa. Moottoreiden virtajohdot toteutettiin liitinkytkennöillä, mikä helpottaa huoltoa ja yksittäisten komponenttien vaihtamista. Akusto kiinnitettiin runkoon kiristysremmin avulla, mikä mahdollistaa erikokoisten akkujen käytön myöhemmissä kehitysvaiheissa. Kuvassa 2 näkyvät vihreät sulakkeet, joilla moottorivarret kiinnittyvät runkoon.
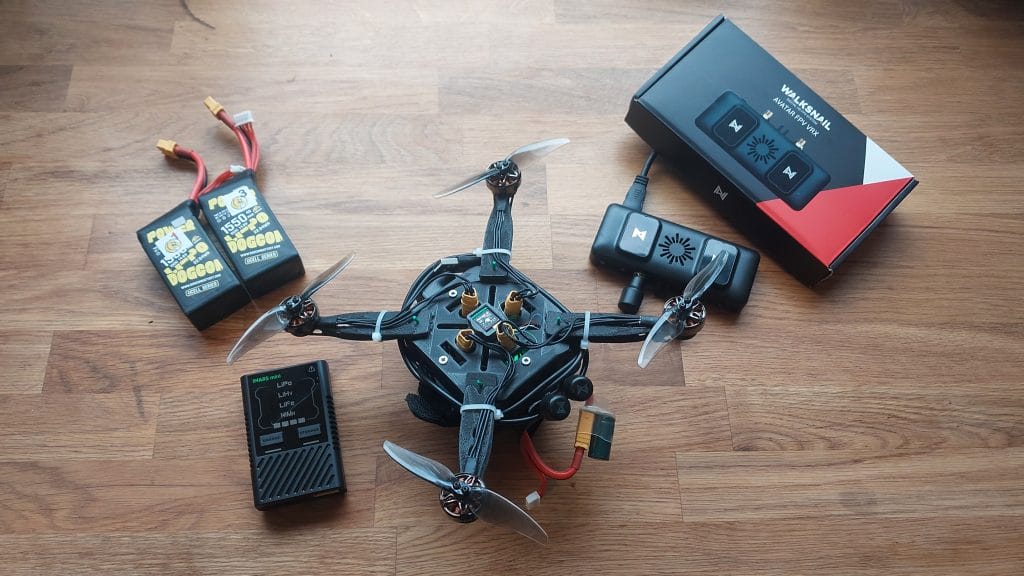
Droonin rakenneosien valmistuksessa hyödynnettiin kolmea eri 3D-tulostusmateriaalia niiden ominaisuuksien mukaan. ASA-materiaalia käytettiin sääolosuhteille altistuviin osiin hyvän UV-kestävyyden vuoksi. Rungon kuoriosissa, joissa painon minimointi on tärkeää, käytettiin 3D-tulostuksen aikana vaahtoutuvaa kevyttä LW-ASA-materiaalia (Light Weight-ASA). Mekaanisesti kuormittuneisiin rakenteisiin valittiin PCTG, joka tarjoaa paremman lujuuden ja iskunkestävyyden. Materiaalit täydentävät toisiaan ja mahdollistavat rakenteen optimoinnin sekä painon että kestävyyden näkökulmasta. Lisäksi joustavaa TPU-materiaalia voidaan hyödyntää tulevaisuudessa esimerkiksi tärinänvaimennuksessa ja suojausrakenteissa.
Valmistusvaiheessa droonin lopullista suorituskykyä ei vielä tunnettu, minkä vuoksi rakenteen toimivuus oli arvioitava teoreettisten laskelmien ja myöhemmin toteutettujen kenttäkokeiden avulla. Käyttövoimana toimii 1 550 mAh:n litiumpolymeeriakku, ja droonin vakiovarustukseen kuuluu FPV-lentokamera videolähettimineen. Suunnittelu- ja valmistusraportissa suorituskykyä arvioitiin radio-ohjattavien ilma-alusten suorituskyvyn simulointiin tarkoitetulla eCalc-ohjelmistolla (eCalc 2026). Laskelmien perusteella propellikoolla on merkittävä vaikutus energiankulutukseen ja nostokykyyn. Teoreettiset tarkastelut osoittivat myös, että noin 460 gramman painoinen 3D-tulostettu drooni soveltuu parhaiten kevyille hyötykuormille, mikä korostaa rakenteen keveyden merkitystä jatkokehityksessä. Kenttätestit olivat siten olennainen osa suunnitteluratkaisujen toimivuuden arviointia ja tulevien kehityskohteiden tunnistamista.
Kenttätesteissä vaihtelevia olosuhteita ja virhetilanteita
Droonin suorituskykyä arvioitiin koelentosarjassa, jonka tavoitteena oli kerätä tietoa lentoajoista, hallittavuudesta ja mahdollisista riskeistä erilaisissa käyttöolosuhteissa. Testit suunniteltiin toteutettaviksi sekä sisä- että ulkotiloissa eri lämpötiloissa ja sääolosuhteissa. Samalla pyrittiin arvioimaan droonin soveltuvuutta käytännön lentotoimintaan sekä tunnistamaan jatkokehityksen kannalta merkittäviä teknisiä havaintoja. Testit suoritettiin ilman erillistä hyötykuormaa käyttäen droonin vakioratkaisuna olevaa Walksnail FPV -kamerajärjestelmää.
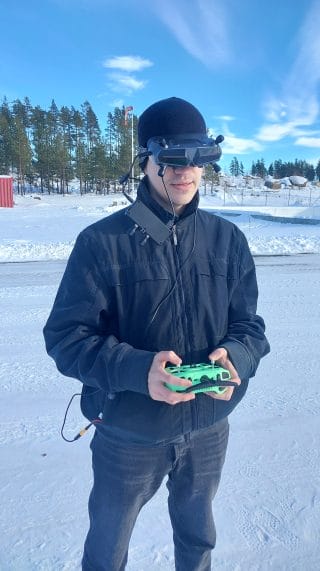
Ensimmäiset varsinaiset kenttätestit suoritettiin 23.2.2026 Helsinki-East Aerodromella (EFPR) noin −4 °C:n lämpötilassa ja heikossa tuulessa. Testeissä mitattiin leijuntalentoa 10 metrin korkeudessa sekä aktiivista FPV-lentoa. Leijuntatestissä yhdellä akulla saavutettiin 11 minuutin ja 29 sekunnin lentoaika, kun taas aktiivisessa FPV-lennossa lentoaika oli noin 5 minuuttia ja 30 sekuntia akkua kohden. Lennon havaittiin olevan vakaata ja helposti hallittavaa, ja laskeutumiset onnistuivat luotettavasti. Myös myöhemmissä maaliskuun lentokokeissa drooni osoitti hyvää ohjattavuutta sekä vakaissa että täysin manuaalisissa lentotiloissa, ja kaikki lennot pystyttiin päättämään hallitusti.
Kenttäkokeet toivat esiin myös käytännön lentotoimintaan liittyviä riskejä. Maaliskuun lopulla suoritetuissa testeissä havaittiin, että droonin lennättäminen ilman FPV-laseja muuttuu haastavaksi jo noin 20–30 metrin lentokorkeudessa. Yhdessä testissä lentotilan vaihtaminen stabiloidusta Angle-tilasta manuaaliseen Acro-tilaan johti hallinnan menettämiseen ja droonin putoamiseen sorapinnalle. Rakenteellisia vaurioita ei kuitenkaan syntynyt, vaan seurauksena oli ainoastaan vähäisiä naarmuja roottoreihin. Toisessa lennossa FPV-lasien ja videovastaanottimen välinen HDMI-kaapeli irtosi kesken lennon, jolloin videoyhteys katkesi. Turvallisuuden takaamiseksi lento päätettiin maastolaskuun noin sadan metrin korkeudesta. Drooni säilyi toimintakuntoisena ja löytyi noin tunnin etsinnän jälkeen kauko-ohjaimen etäisyystietojen avulla. Testit osoittivat, että FPV-järjestelmän toimintavarmuus on keskeinen osa turvallista lentotoimintaa.
Kevään ja alkukesän lisätestit osoittivat, että lämpötilan muutoksilla ei ollut merkittävää vaikutusta havaittuihin lentoaikoihin. Toukokuussa suoritetuissa lennoissa todettiin lentoaikojen pysyvän käytännössä ennallaan verrattuna kylmemmissä olosuhteissa tehtyihin testeihin. Kesäkuussa toteutettiin lisäksi sisälentokokeita halliympäristössä. Rajallinen lentotila teki droonin hallinnasta ulko-olosuhteita vaativampaa, ja yhdessä kokeessa roottori osui hallissa olleeseen mainoslakanaan aiheuttaen moottorivarren rikkoutumisen. Vaurioitunut osa saatiin kuitenkin vaihdettua noin kymmenessä minuutissa, mikä osoitti modulaarisen rakenteen käytännöllisyyden ja huollettavuuden.
Kenttätesteistä kohti suurempaa hyötykuormaa ja mittausratkaisuja
Koelentotestien perusteella droonin 3D-tulostettu modulaarinen rakenne osoittautui toimivaksi ratkaisuksi. Kenttäkokeet vahvistivat modulaarisen rakenteen toimivuutta, sillä rakenteelliset vauriot pystyttiin korjaamaan nopeasti ilman laajempia korjaustoimenpiteitä. Testien aikana drooni altistui vaihteleville sääolosuhteille, useille lentotiloille sekä poikkeuksellisille käyttötilanteille, mutta säilyi niistä huolimatta pääosin toimintakuntoisena. Tulokset osoittivat, että droonilla voidaan lentää turvallisesti sekä kylmissä että lämpimissä olosuhteissa ja että sen rakenne kestää kohtuullisia mekaanisia kuormituksia ja virhetilanteita. Kehitystyön näkökulmasta merkittävää oli myös se, että testit tuottivat tietoa paitsi onnistuneesta lentotoiminnasta myös teknisistä ja operatiivisista rajoitteista, jotka eivät olisi tulleet esille pelkästään laboratorio-olosuhteissa toteutetuissa kokeissa.
Tulokset osoittivat, että droonin suorituskyky riippuu merkittävästi lentotyypistä. Rauhallisessa leijuntalennossa saavutettiin lähes 12 minuutin lentoaika, kun taas aktiivisessa FPV-lennossa käytettävissä oleva lentoaika jäi noin puoleen tästä. Kesäolosuhteissa toteutetut testit osoittivat kuitenkin, että tasaisemmalla lentoprofiililla voidaan saavuttaa pidempiä lentoaikoja ilman merkittävää suorituskyvyn heikkenemistä. Tulosten perusteella energiatehokkuus ja käyttöaika muodostuvat jatkokehityksen kannalta keskeisiksi tekijöiksi erityisesti silloin, kun drooniin halutaan lisätä erilaisia hyötykuormia.
Koelentojen yksi merkittävimmistä havainnoista liittyi FPV-kuvansiirron keskeiseen rooliin droonin hallinnassa. Erityisesti Acro-lentotilassa droonin turvallinen lennättäminen edellytti reaaliaikaista näkymää FPV-lasien kautta. Videoyhteyden katkeaminen HDMI-kaapelin irtoamisen seurauksena osoitti, että kuvansiirtojärjestelmän toimintavarmuus on kriittinen turvallisuustekijä. Vastaavasti Angle-lentotila osoittautui vakaaksi ja helposti hallittavaksi vaihtoehdoksi koulutus- ja perustason lentotoimintaan. Tulosten perusteella lennätyskoulutus tulisi toteuttaa vaiheittain siten, että käyttäjät harjoittelevat ensin simulaattoriympäristössä ja siirtyvät sen jälkeen asteittain käytännön lentotoimintaan.
Sisälentotestit sekä kentällä tapahtuneet poikkeamat vahvistivat modulaarisen rakenteen merkityksen käytännössä. Törmäyksessä rikkoutunut moottorinvarsi voitiin vaihtaa nopeasti ilman laajempia korjaustoimia, mikä vähensi testauksen keskeytymistä ja osoitti rakenteen huollettavuuden. Vastaavasti useista kovista laskuista, maastolaskusta ja muista poikkeustilanteista huolimatta runkorakenne säilyi ehjänä. Tämä on tärkeä ominaisuus erityisesti soveltavan tutkimuksen ja koulutuksen näkökulmasta, joissa prototyypit altistuvat väistämättä virheille, kokeiluille ja rakenteellisille kuormituksille osana kehitysprosessia.
3D-tulostetun droonin keskeiseksi rajoitteeksi tunnistettiin hyötykuormakapasiteetti. Nykyisellä kokoonpanolla drooni soveltuu parhaiten kevyiden sensoreiden ja mittalaitteiden alustaksi, mutta suuremmat hyötykuormat edellyttävät akuston, voimalinjan tai rakenteen jatkokehittämistä. Seuraavia kehitysvaiheita voisivat olla suurempien akkuvaihtoehtojen vaikutusten selvittäminen, hyötykuormakapasiteetin kasvattaminen sekä erilaisiin mittaus- ja sensorisovelluksiin liittyvät kokeet. Lisäksi energiankulutuksen ja moottoritehon tarkempaa seurantaa varten olisi hyödyllistä ottaa käyttöön standardoitu mittausjärjestelmä, joka tuottaisi tarkempaa suorituskykydataa tulevia vertailuja varten.
Kokonaisuutena kehitetty drooni osoittautui toimivaksi, kestäväksi ja helposti huollettavaksi kehitysalustaksi, joka tarjoaa hyvän lähtökohdan sekä koulutus- että tutkimustoiminnalle. Vaikka prototyypillä on vielä tunnistettuja teknisiä rajoitteita, koelentosarja osoitti selvästi, että 3D-tulostettu modulaarinen rakenne soveltuu hyvin miehittämättömien ilma-alusten kehittämiseen ja jatkotutkimukseen. Keskeisenä tuloksena voidaan pitää sitä, että sekä onnistuneet lennot että poikkeamatilanteet tuottivat arvokasta tietoa järjestelmän jatkokehitystä varten ja vahvistivat kokeellisen TKI-toiminnan merkitystä uusien teknologisten ratkaisujen kehittämisessä.
Tutkimus on toteutettu osana AM-MOVE – 3D-tulostetut vihreän teknologian tuotteet sähköiseen liikkumiseen -hanketta (1.1.2024–30.6.2026). Hankkeessa tutkittiin kehittyneiden valmistusmenetelmien ja uusien materiaalien hyödyntämistä ekologisen liikkumisen ratkaisuissa maalla, vedessä ja ilmassa. Osana hanketta suunniteltiin ja valmistettiin 3D-tulostettava droonin runkorakenne, joka valmistettiin Elektroniikan 3K-tehtaan 3D-tulostusympäristössä. Kehitystyön tavoitteena oli selvittää, kuinka hyvin 3D-tulostettu ja modulaarinen runkorakenne soveltuu käytännön lentotoimintaan sekä millaisia mahdollisuuksia se tarjoaa droonien jatkokehitykselle. Hanke on Euroopan unionin osarahoittama ja tuen on myöntänyt Etelä-Savon maakuntaliitto.
Lähteet
eCalc. 2026. xcopterCalc – Multicopter Calculator. Verkkoaineisto. Saatavissa: https://www.ecalc.ch/xcoptercalc.php [viitattu 17.7.2026].
Kotarski, D., Piljek, P., Pranjić, M. & Kasać, J. 2023. Concept of a Modular Multirotor Heavy Lift Unmanned Aerial Vehicle Platform. Aerospace 6, 528. Verkkoaineisto. Saatavissa: https://doi.org/10.3390/aerospace10060528 [viitattu 17.7.2026].
Ngo, T. D., Kashani, A., Imbalzano, G., Nguyen, K. T. Q. & Hui, D. 2018. Additive manufacturing (3D printing): A review of materials, methods, applications and challenges. Composites Part B: Engineering 143, 172–196. Saatavissa: https://doi.org/10.1016/j.compositesb.2018.02.012 [viitattu 17.7.2026].
Traficom. 2026. Droonien avoimen kategorian määräykset ja vaatimukset. Liikenne- ja viestintävirasto Traficom. Verkkoaineisto. Saatavissa: https://traficom.fi/fi/miehittamaton-ilmailu/avoin-kategoria [viitattu 17.7.2026].
Lisenssi
Teema
Energia ja logistiikka, Kiertotalous ja rakentaminen, Materiaalitekniikka ja modifiointi, Älykäs liikenne
Viittausohjeet
Tuomala, V., Kairasalo, J. & Nykänen, M. 2026. Voiko toimivan droonin valmistaa lähes kokonaan 3D-tulostamalla? Kesto-verkkolehti. Saatavissa: https://urn.fi/URN:NBN:fi-fe20261015134436.