
Kohti autonomista veneilyä: autopilotti ja sähköinen ohjaus 3D‑tulostetussa katamaraaniveneessä
Vesiliikenne on viime vuosina kehittynyt kohti energiatehokkaampia, vähäpäästöisempiä ja yhä autonomisempia ratkaisuja. Samalla tarve kevyille ja asiakaskohtaisesti räätälöidyille rakenteille on kasvanut. Näihin tarpeisiin vastaa lisäävä valmistus eli 3D‑tulostus, joka mahdollistaa kevyet ja muotoilultaan vapaat rakenteet.
Lisäävän valmistuksen hyödyntäminen meriteollisuudessa on vähitellen yleistynyt, mutta laajempaa käyttöönottoa ovat hidastaneet muun muassa vaativat lujuus-, turvallisuus- ja käyttöikävaatimukset sekä suurikokoisten rakenteiden valmistukseen liittyvät tekniset haasteet (Sözen 2024). Tästä huolimatta teknologiaa on jo hyödynnetty esimerkiksi veneiden runkorakenteiden, autonomisten pinta-alusten sekä asiakaskohtaisesti räätälöityjen huvi- ja työveneiden valmistuksessa (Peterson 2022). Esimerkkinä voidaan mainita Tanaruz Boats, joka valmistaa 3D-tulostamalla veneitä hyödyntäen kierrätettyjä polymeerimateriaaleja (Tanaruz Boats 2026).
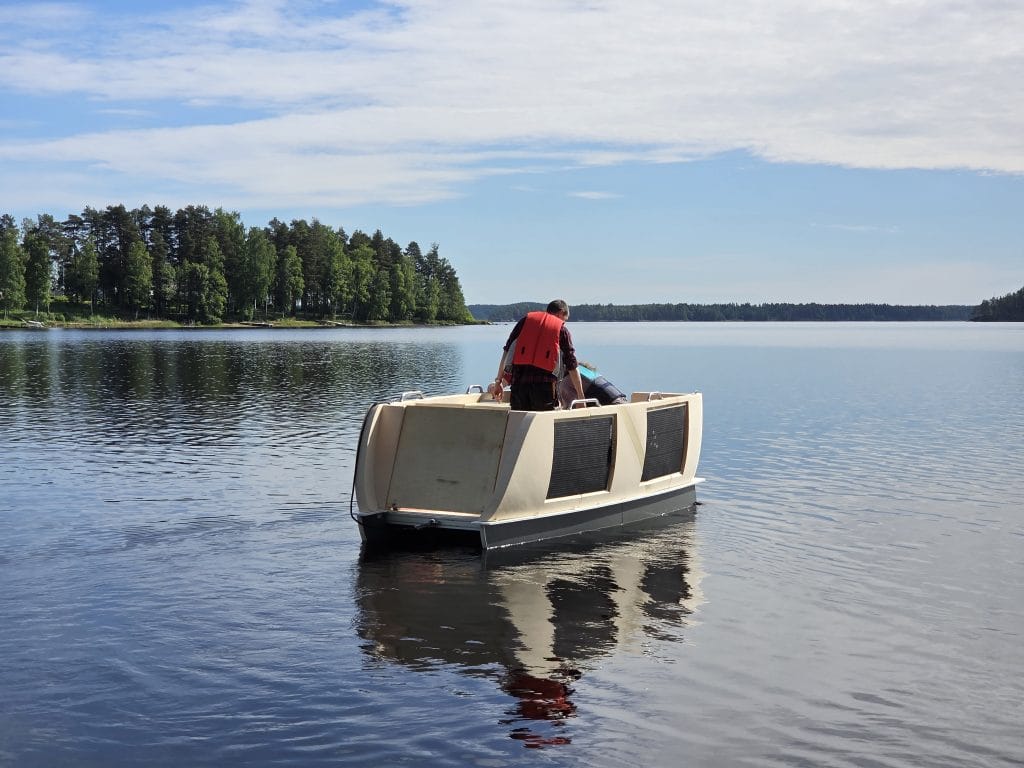
Tässä artikkelissa esitellään AM‑MOVE‑hankkeessa kehitetty 3D‑tulostettu katamaraanivene. Se toimii tutkimusalustana, jossa yhdistyy biokomposiittimateriaalit veneen valmistusmateriaalina, sähköinen propulsio ja älykäs ohjaus. Kehityksen keskiössä ei ole pelkästään itse vene, vaan kokonaisratkaisu, jossa valmistus, aurinkoenergia ja ohjattavuus muodostavat yhtenäisen järjestelmän. Kehitettyä ratkaisua on mahdollista hyödyntää laajasti erilaisissa käyttökohteissa, kuten matkailussa ja autonomisissa vesiliikennesovelluksissa.
Autopilottiohjaus: vaatimuksista toteutukseen
Autopilotti on keskeinen osa veneen älykkään ohjauksen toteutusta. Sen avulla vene kykenee pitämään suunnan automaattisesti ja seuraamaan ennalta määriteltyä reittiä ilman jatkuvaa käyttäjän ohjausta tai valvontaa. Tämä parantaa käyttömukavuutta erityisesti matkailukäytössä ja mahdollistaa myös uudenlaiset palvelukonseptit, kuten automatisoidut reittikuljetukset tai opastetut vesiretket. Autopilottiohjaus perustuu ohjauksen, navigoinnin ja säätöjärjestelmien integraatioon. (Mankina 2025.)
Autopilottiratkaisun suunnittelussa keskeisiä tavoitteita olivat järjestelmän avoimuus, kustannustehokkuus ja muokattavuus. Tämän vuoksi toteutettu järjestelmä perustuu ArduPilot open source ‑ohjelmistoihin ja modulaariseen elektroniikkaan. Ratkaisun keskeinen vahvuus on se, että sitä voidaan kehittää ja laajentaa eri sovelluksiin ilman sidonnaisuutta yksittäiseen laitevalmistajaan. Järjestelmää on mahdollista hyödyntää myös muissa autopilottisovelluksissa, kuten autonomisen ilmailun sovelluksissa sekä erilaisissa miehitetyissä ja miehittämättömissä ilma- ja vesialuksissa. Laitteiston jatkokehittämisen vuoksi huomioitiin myös, että siinä voidaan hyödyntää muiden valmistajien komponentteja, kuten kompasseja tai GPS-moduuleja.
Autopilottijärjestelmän ydinosan muodostaa lennokki- ja robotiikkasovelluksista tuttu ohjauselektroniikka, joka hyödyntää inertianavigointia eli kiihtyvyyden mittaukseen perustuvaa paikannusta, GPS-paikannusta ja kompassidataa. Näiden avulla vene saa tarkkaa tietoa sijainnistaan ja kulkusuunnastaan. (Ardupilot 2026.)
Ohjelmistoksi autopilottiin valittiin ArduPilot, joka on laajasti tuettu avoimen lähdekoodin alusta maa-, ilma- ja vesikulkuneuvoille. Venekäytössä hyödynnetään Rover-ohjelmistoversiota, jota voidaan konfiguroida erityisesti vesiliikenteen tarpeisiin. Järjestelmä mahdollistaa reittipisteiden ohjelmoinnin ja reaaliaikaisen ohjauksen esimerkiksi tietokoneen, tabletin tai älypuhelimen avulla. (Ardupilot 2026.)
Autonomisen katamaraaniveneen ohjausäly ja toimilaitteet
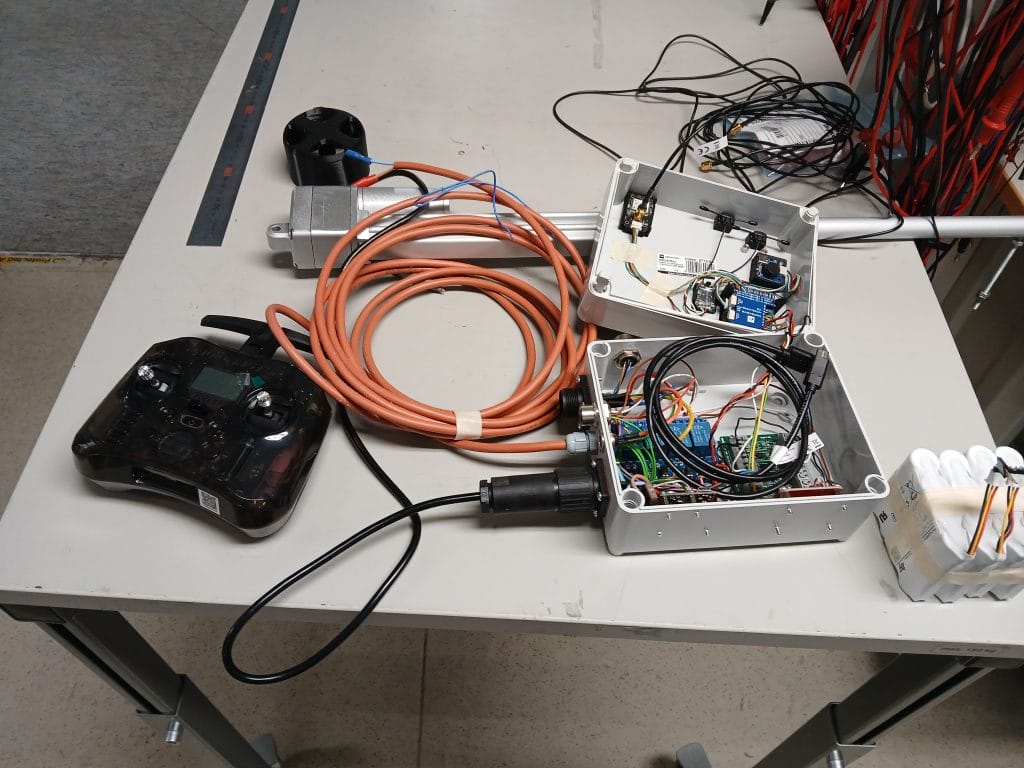
Veneen ohjaus on toteutettu täysin sähköisesti. Perinteisen mekaanisen ruorijärjestelmän sijaan käytetään sähköistä työntötankomoottoria, joka kääntää perämoottoria. Moottorin ohjausjärjestelmän mekaniikka ja sähköiset osat on suunniteltu sekä toteutettu alusta alkaen Xamkin Elektroniikan 3K-tehtaalla, ja osien valmistuksessa hyödynnettiin laajasti 3D-tulostusta. Toteutettu ohjausjärjestelmä mahdollistaa ajosuunnan tarkan ja automaattisen säätämisen autopilotin ohjaussignaalien perusteella.
Ohjausjärjestelmässä yhdistyvät kaksi toimintatilaa: automaatti- ja manuaaliohjaus. Automaattiohjauksessa autopilotti ohjaa suuntaa ja nopeutta, ja manuaaliohjauksessa käyttäjä ohjaa venettä perinteisesti ohjauspyörällä tai kauko-ohjaimella. Toimintatilaa voidaan vaihtaa yksinkertaisella kytkimellä, mikä lisää turvallisuutta ja käytön joustavuutta. Autopilotin GPS-häiriössä tai muussa vikatilanteessa voidaan manuaaliohjaus ottaa nopeasti käyttöön. Kuvassa 1 on esitetty ohjausjärjestelmän pääkomponentit.
Auringosta energiaa veneen propulsioon
Veneen voimanlähteenä toimii sähköinen propulsiojärjestelmä, joka saa energiansa aurinkopaneeleiden lataamasta akustosta. Veneessä käytetään 2.2 kW:n hiiliharjatonta sähköperämoottoria, jonka ohjaus on integroitu autopilottijärjestelmään. Ratkaisussa hyödynnetään edullisia ja helposti saatavilla olevia komponentteja, mikä tukee kehitystyön skaalautuvuutta ja jatkokehitysmahdollisuuksia sekä kaupallista hyödynnettävyyttä.
Energianlähteenä toimivat sarjaan kytketyt kaksi 24 V:n ja 100 Ah:n LiFePO4‑akkua, joiden etuna on hyvä energiatiheys, pitkä käyttöikä ja turvallinen käyttö vesiympäristössä. Lisäksi veneeseen on integroitu 400 W:n aurinkopaneelijärjestelmä, jonka avulla voidaan pidentää veneen ajoaikaa ja toteuttaa akkujen lataus erityisesti pysähdysten aikana. Veneessä on myös mahdollisuus ladata akkuja verkkovirrasta
Koeajojen tulokset ja kehityshavainnot
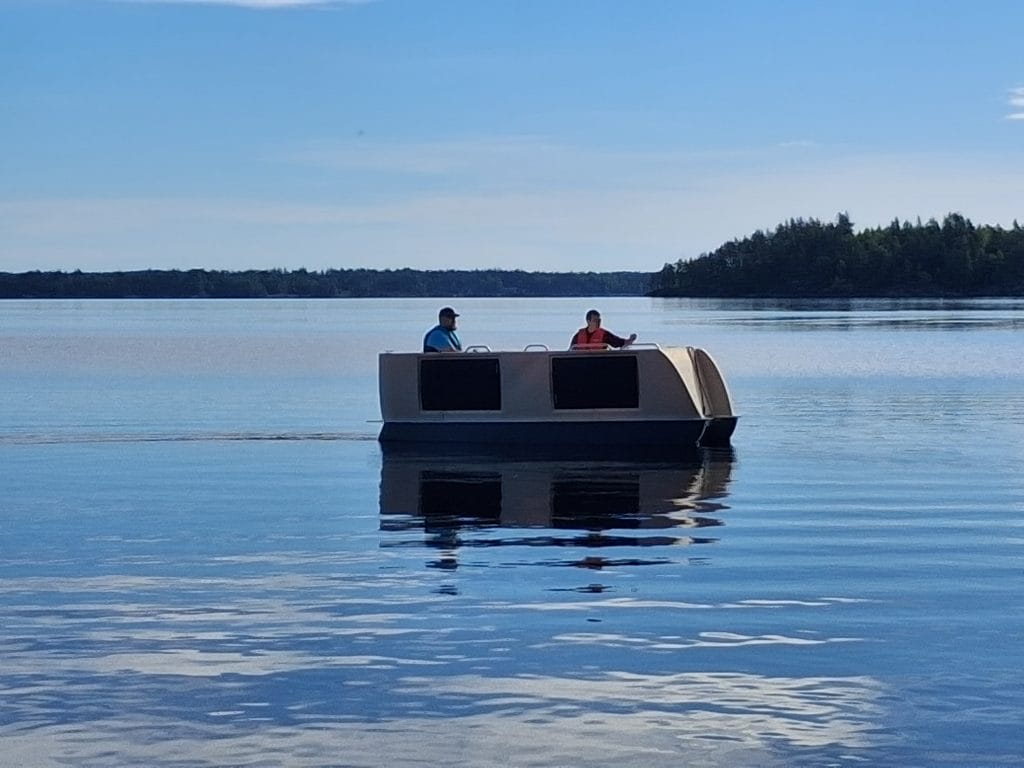
Autopilottijärjestelmä testattiin sekä kuivalla maalla että vesistöolosuhteissa. Testien perusteella järjestelmä kykenee toteuttamaan perustoiminnot, kuten suoran kurssiajon ja ohjauksen reagoinnin huomioiden muutokset ympäristössä, esimerkiksi tuulen ja virtauksien aiheuttamat suunnan muutokset. Kuvassa 2 on kehitetty veneprototyyppi koejolla kesäkuun 2026 alussa.
Kehitystyössä havaittiin, että suurimmat haasteet liittyvät järjestelmän kokonaisuuden yhteensovittamiseen. Lukuisien ohjaussignaalien, jännitetasojen ja mekaanisten toimilaitteiden yhteensopivuus vaati tarkkaa suunnittelua. Toisaalta modulaarinen rakenne helpotti yksittäisten komponenttien testausta ja vaihtoa. Erityisiä haasteita aiheutui eri laitteiden käyttämistä viestintärajapinnoista ja jännitetasoista. Autopilottiohjain, anturit, GPS-vastaanotin, radio-ohjausjärjestelmä ja toimilaitteet käyttivät osittain toisistaan poikkeavia tiedonsiirtoprotokollia sekä käyttöjännitteitä, mikä edellytti signaalien muokkaamista ja yhteensovittamista järjestelmän eri osien välillä. Myös sähkömagneettisiin häiriöihin ja virtalähteen kuormituksen vaihteluihin jouduttiin kiinnittämään huomiota järjestelmän luotettavan toiminnan varmistamiseksi.
Käytännön testauksessa havaittiin lisäksi, että toimilaitteiden vasteajat ja ohjauksen komponenttien mekaaniset välykset vaikuttivat ohjauksen tarkkuuteen enemmän kuin kehityksen alkuvaiheessa arvioitiin. Tämän vuoksi ohjausparametreja säädettiin useaan otteeseen koeajojen yhteydessä ja niiden välillä, jotta vene reagoi riittävän nopeasti mutta samalla hallitusti ympäristön muutoksiin. Erityisesti tuulenpuuskien ja aaltojen aiheuttamien häiriöiden kompensointi vaati säätöalgoritmien hienosäätöä.
Kokonaisuudessaan testit osoittivat, että järjestelmän perusratkaisut toimivat suunnitellusti ja muodostavat hyvän pohjan jatkokehitykselle. Samalla kehitystyö tuotti arvokasta käytännön kokemusta autonomisten vesikulkuneuvojen sähköisten ohjausjärjestelmien suunnittelusta, integroinnista ja testaamisesta todellisissa käyttöolosuhteissa.
Johtopäätökset
3D-tulostettuun katamaraaniveneeseen toteutettu autopilotti ja sähköinen ohjaus osoittavat, että avoimiin teknologioihin perustuvilla ratkaisuilla voidaan kehittää joustavia ja kustannustehokkaita vesiliikenteen sovelluksia. Kevyiden rakenteiden, sähköisen käyttövoiman ja ohjelmistopohjaisen ohjauksen yhdistäminen mahdollistaa helposti muokattavien ja erilaisiin käyttötarkoituksiin soveltuvien vesikulkuneuvojen kehittämisen.
Kehitetty ratkaisu ei rajoitu yksittäiseen veneprototyyppiin, vaan vastaavia järjestelmiä voidaan hyödyntää monenlaisissa käyttökohteissa. Tällaisia ovat esimerkiksi matkailupalveluiden kuljetusratkaisut, valvonta- ja tarkkailutehtäviin soveltuvat alukset, pienimuotoinen tavaraliikenne vesistöissä sekä ratkaisut, joissa yhdistyvät manuaalinen ja automatisoitu käyttö.
Järvialueilla, kuten Saimaalla, vastaavat teknologiat voivat tulevaisuudessa tukea uusien palveluiden syntymistä. Ne voivat madaltaa vesillä liikkumisen kynnystä tarjoamalla ratkaisuja, joissa käyttäjä voi liikkua ennalta määritettyjä reittejä hyödyntäen ilman laajaa veneilykokemusta. Samalla korostuu turvallisuuden merkitys. Erityisesti GPS-paikannuksen häiriöt tai muut navigointijärjestelmän toimintahäiriöt voivat aiheuttaa tilanteita, joissa veneen sijaintitieto ei ole luotettavasti käytettävissä. Tämän vuoksi tulevaisuuden autonomisissa ja puoliautonomisissa venejärjestelmissä tarvitaan erilaisia varajärjestelmiä sekä turvallisia toimintamalleja poikkeustilanteita varten.
Turvallisuutta voidaan parantaa hyödyntämällä useita toisistaan riippumattomia paikannus- ja suunnanmääritysmenetelmiä sekä määrittämällä veneelle toimintatapoja tilanteisiin, joissa navigointikyky heikkenee. Tällöin vene voisi esimerkiksi hidastaa nopeuttaan, pysähtyä turvalliseen paikkaan tai palautua ennalta määritetylle reitille.
Työssä kehitetty järjestelmä toimii ennen kaikkea alustana jatkokehitykselle. Sen pohjalta voidaan tutkia automaation lisäämistä, uusien toimintojen integrointia sekä yhteensopivuutta laajempien liikenne- ja palvelujärjestelmien kanssa. Samalla työ havainnollistaa, että 3D-tulostus voi toimia keskeisenä mahdollistajana uusien, resurssitehokkaiden ja teknologisesti kehittyneiden vesiliikenteen ratkaisujen kehittämisessä.
Tutkimus on toteutettu osana AM-MOVE – 3D-tulostetut vihreän teknologian tuotteet sähköiseen liikkumiseen -hanketta (1.1.2024–30.6.2026). Hanke on Euroopan unionin osarahoittama ja tuen on myöntänyt Etelä-Savon maakuntaliitto. Hankkeessa kehitettiin ekologisia kulkuvälineitä 3D-tulostuksen keinoin tukemaan tulevaisuuden kaupunkiliikkumista sekä matkailuelinkeinoa ja vesillä liikkumista.
Lähteet
ArduPilot. 2026. Rover Documentation. WWW-dokumentti. Saatavissa: https://ardupilot.org/rover/ [viitattu 20.7.2026].
Mankina, V., Araújo, A.P.D., Guerra, R., Clua, E.W.G., Cernicchiaro, C., Gonçalves, L.M.G. and Distante, C. 2025. AI-Based Autonomous Sailboat Navigation: A Review. Journal of Field Robotics 42, 4157–4180. PDF-dokumentti. Saatavissa: https://doi.org/10.1002/rob.70004 [viitattu 20.7.2026].
Peterson, E. 2022. Recent Innovations in Additive Manufacturing for Marine Vessels. Maritime Technology and Research 4. PDF-dokumentti. Saatavissa: https://doi.org/10.33175/mtr.2022.257491 [viitattu 20.7.2026].
Sözen, A. & Neşer, G. 2024. A Critical Systematic Scoping Review on the Applications of Additive Manufacturing (AM) in the Marine Industry. Polymers 1, 4. PDF-dokumentti. Saatavissa: https://doi.org/10.3390/polym17010004 [viitattu 20.7.2026].
Tanaruz Boats. 2026. 3D‑printed electric leisure boats. WWW-dokumentti. Saatavissa: https://tanaruz.boats/ [viitattu 20.7.2026].
Lisenssi
Teema
Energia ja logistiikka, Kiertotalous ja rakentaminen, Materiaalitekniikka ja modifiointi, Älykäs liikenne
Viittausohjeet
Huttunen, E., Bernhardt, E. & Nykänen, M. 2026. Kohti autonomista veneilyä: autopilotti ja sähköinen ohjaus 3D‑tulostetussa katamaraaniveneessä. Kesto-verkkojulkaisu. Saatavissa: https://urn.fi/URN:NBN:fi-fe20261021136027.